协作码垛与工业码垛机器人怎么选?
纸箱包装线和重袋物料线,对码垛设备的要求可能很不一样。先明确搬什么、放到哪里、产品如何到达,再把完整作业条件与机器人平台进行匹配。
SCR Robot · 依据 2026 产品画册整理
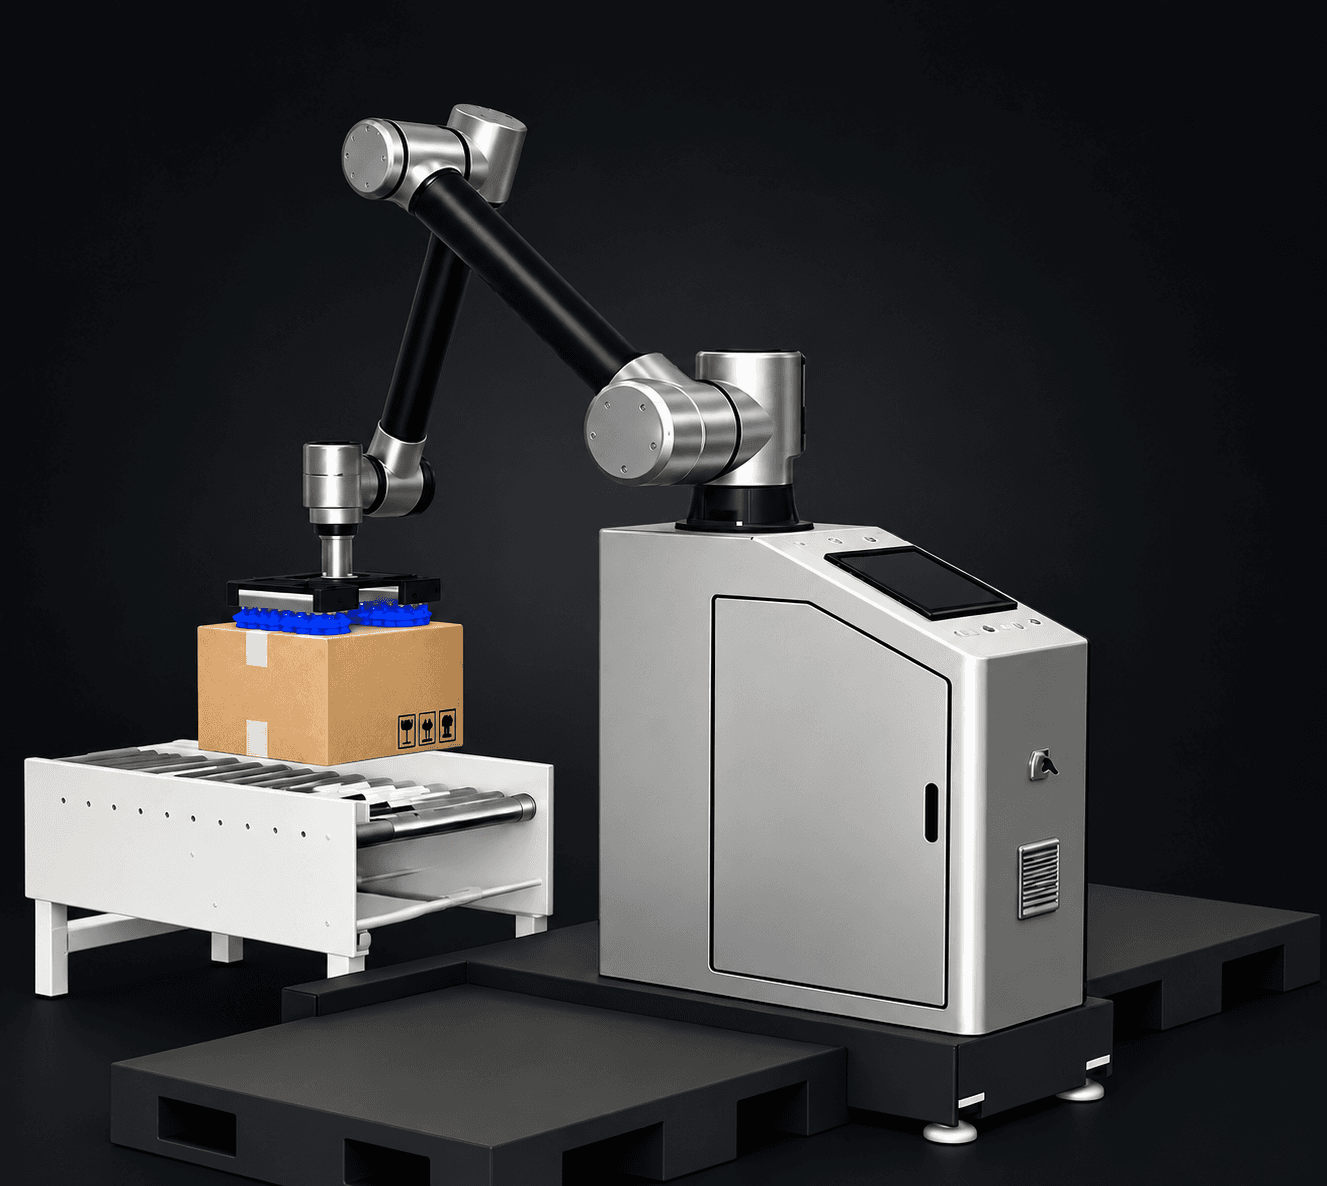
纸箱作业可从 CR 工作站的画册范围开始筛选;当产品、工装、工作范围或整线衔接提出不同要求时,再评估工业机器人平台。最终型号要结合完整应用确认。
| 比较项目 | 协作码垛工作站 | 工业码垛单元 |
|---|---|---|
| SCR 选型入口 | CR30 / CR50,固定底座与升降版本 | 按搬运任务选择 ECR、SCH 或 SCR 系列 |
| 产品条件 | 纸箱尺寸、表面和取料组合 | 袋装或箱装产品、抓取方式、负载及来料状态 |
| 布局条件 | 输送线与各托盘位置能否落在工作范围内 | 机器人位置、输送与托盘流转如何配置 |
| 产能核对 | 实际路径能否衔接纸箱到达速度 | 计入换托盘及上游停顿后能否满足需求 |
| 防护配置 | 结合机器人、工装、产品及人员交互评估 | 结合整个单元与出入口进行评估 |
1. 先看产品和末端工装
整理最重、最大的产品,包装表面、变形情况以及单次抓取数量。形状稳定的纸箱与柔软的满袋,对抓取方式的要求不同。
CR 画册包含 30 kg 和 50 kg 协作码垛工作站;工业方案可从紧凑型 ECR 和覆盖更广负载范围的 SCH 等系列筛选。工装重量、负载位置和实际运动还需要核对,不能仅凭额定负载确认适用性。
2. 核对完整垛型和堆垛高度
画出取料点、机器人底座和每个托盘位置,用实际工装与产品尺寸检查最远角、底层和顶层。臂展与最终堆垛高度是两个不同的量。
四款 CR30/CR50 工作站的画册臂展均为 1,900 mm;L 版本带升降配置,标准升降行程为 500 mm。升降可以改变作业位置,但不改变画册中的机械臂臂展数值,仍需检查完整工作范围与干涉。
3. 比较整线作业能力
除了每小时产量,还应明确产品是匀速到达还是短时间集中到达,以及上游停机情况。换托盘、需要时的隔板放置、配方切换与故障恢复,都应计入方案。
画册运动或码垛速度不能直接当成另一种产品、另一种布局下的保证产量。应围绕实际取放路径和垛型进行节拍核对。
4. 把人员通道和单元配套一起比较
明确空托盘补充、满托盘移出、操作和维护的位置。防护、联锁以及机器人、工装、产品组合,需要在完整单元中评估;协作型名称本身不能证明应用可以免防护运行。
比较报价时,把机器人及底座、抓手、输送线、托盘工位、控制接口和人员通道放在同一范围内比较,才能理解工作站与整线集成方案之间的差别。
- 产品照片、包装尺寸与重量范围
- 目标小时产量及来料节奏
- 托盘尺寸、垛型与最终堆垛高度
- 现场布局、输送高度与人员通道
- 抓手、换托盘方式及控制接口要求
相关产品与方案
把产线条件发给我们,核对适合的配置
提供产品尺寸、重量范围、目标产量、托盘信息和布局,即可围绕实际任务沟通型号、工装与配套范围。