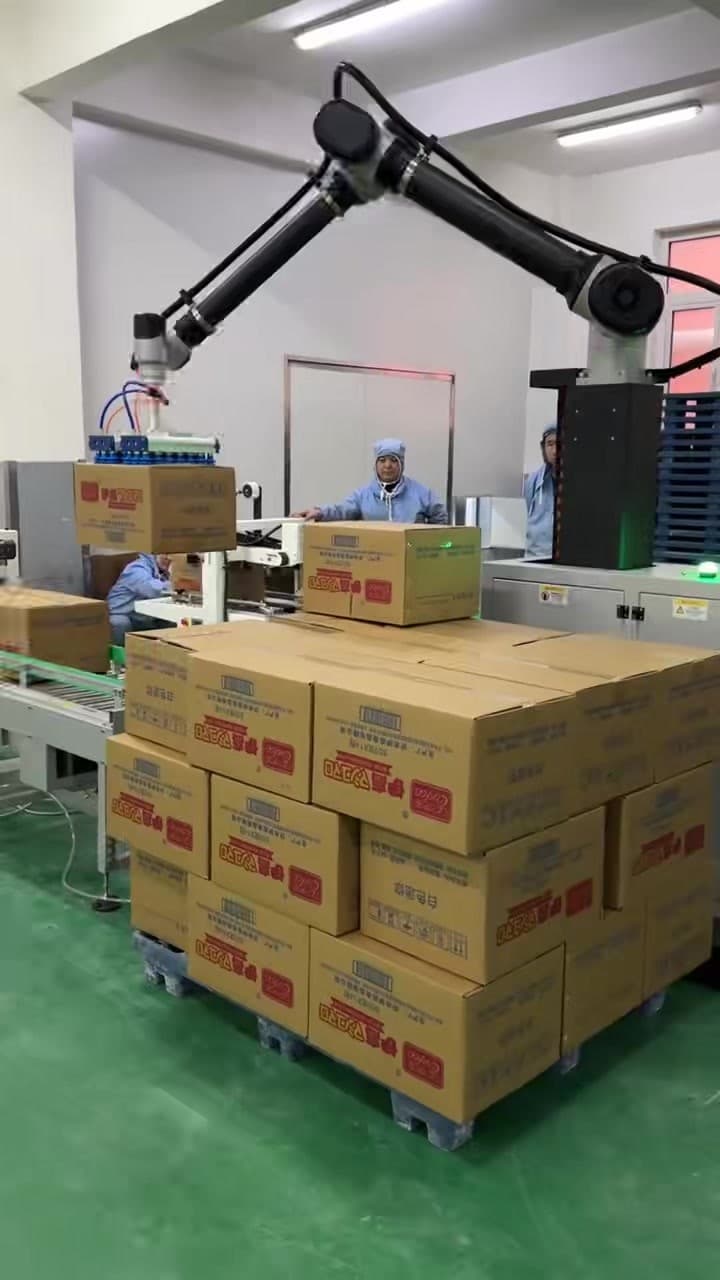
 00:03
01
纸箱吸取与转运
末端吸取工装接触纸箱顶部,将纸箱提起并转移至作业位置。
应用案例 · 纸箱码垛
带升降立柱的工作站,衔接纸箱取放与托盘堆垛
本视频展示 CR50L 带升降配置的纸箱码垛应用。机器人配合纸箱吸取工装,在输送设备和托盘作业区域之间完成取放与转运,现场可见多层纸箱垛、升降立柱和触摸操作屏。
本案例采用 CR50L 带升降立柱配置,配合纸箱吸取工装、输送设备与托盘工位组成作业单元。完整型号参数与尺寸图可在 CR50L-1900 产品页查看。
项目概况
包装后的纸箱需要在输送与托盘区域之间反复抓取、移动和放置。该工作站把带升降立柱的协作机器人、纸箱吸取工装和工位控制设备布置在一起。视频记录了纸箱被吸起、抬升和转运,以及机械臂在多层纸箱垛附近进行取放的运行画面。
00:0301
末端吸取工装接触纸箱顶部,将纸箱提起并转移至作业位置。
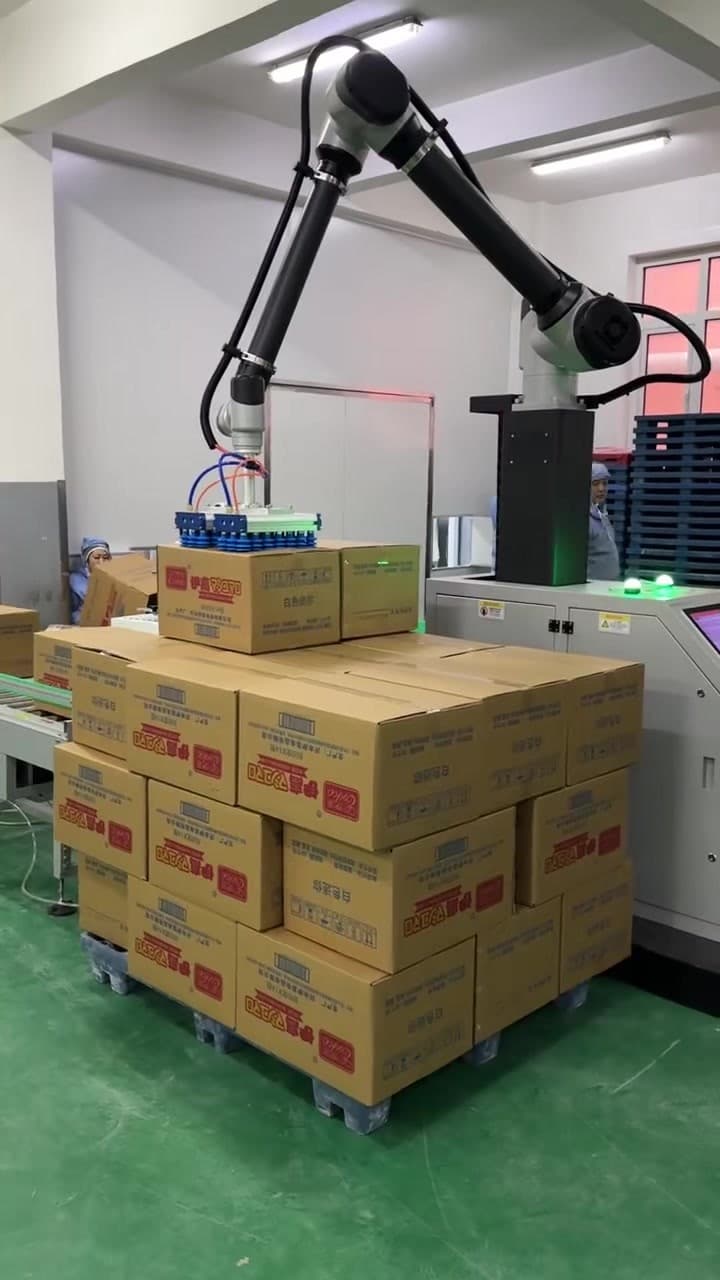 00:06
02
机械臂将纸箱移至已有多层纸箱垛的托盘区域,衔接堆垛位置的取放动作。
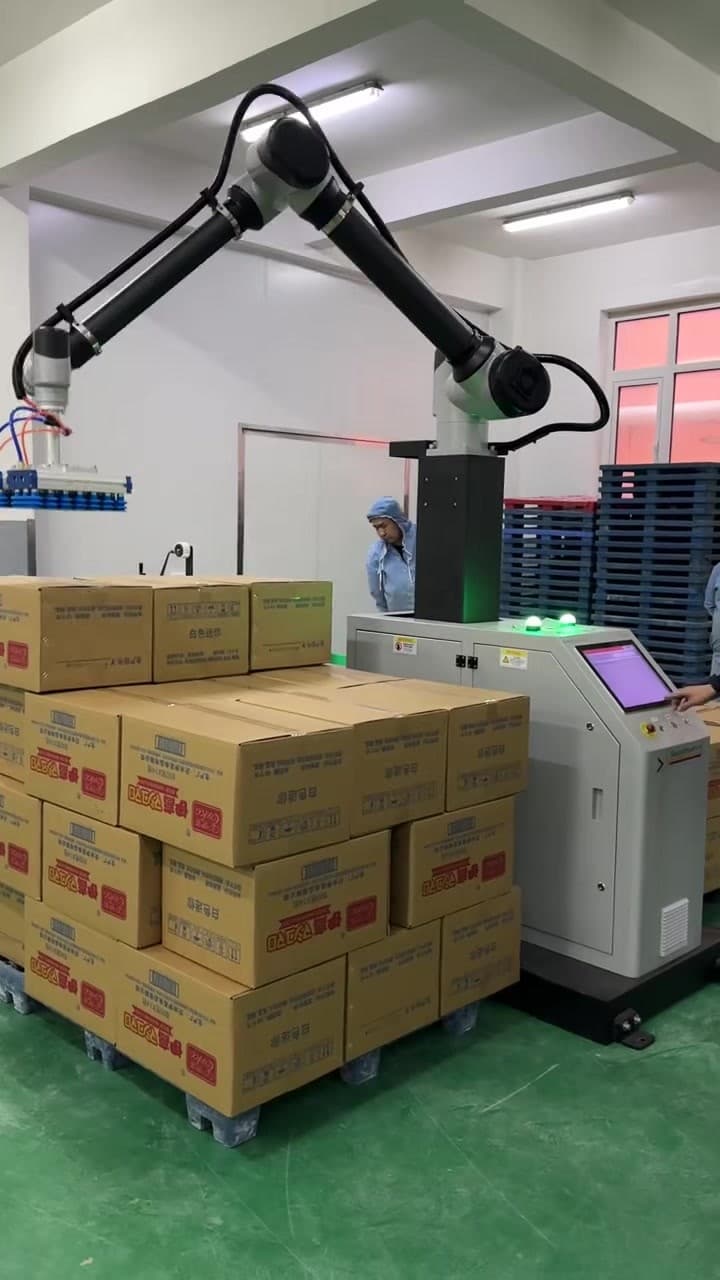 00:18
03
现场可见机械臂安装在升降立柱上,旁侧为工作站柜体,周围布置输送设备与托盘工位。
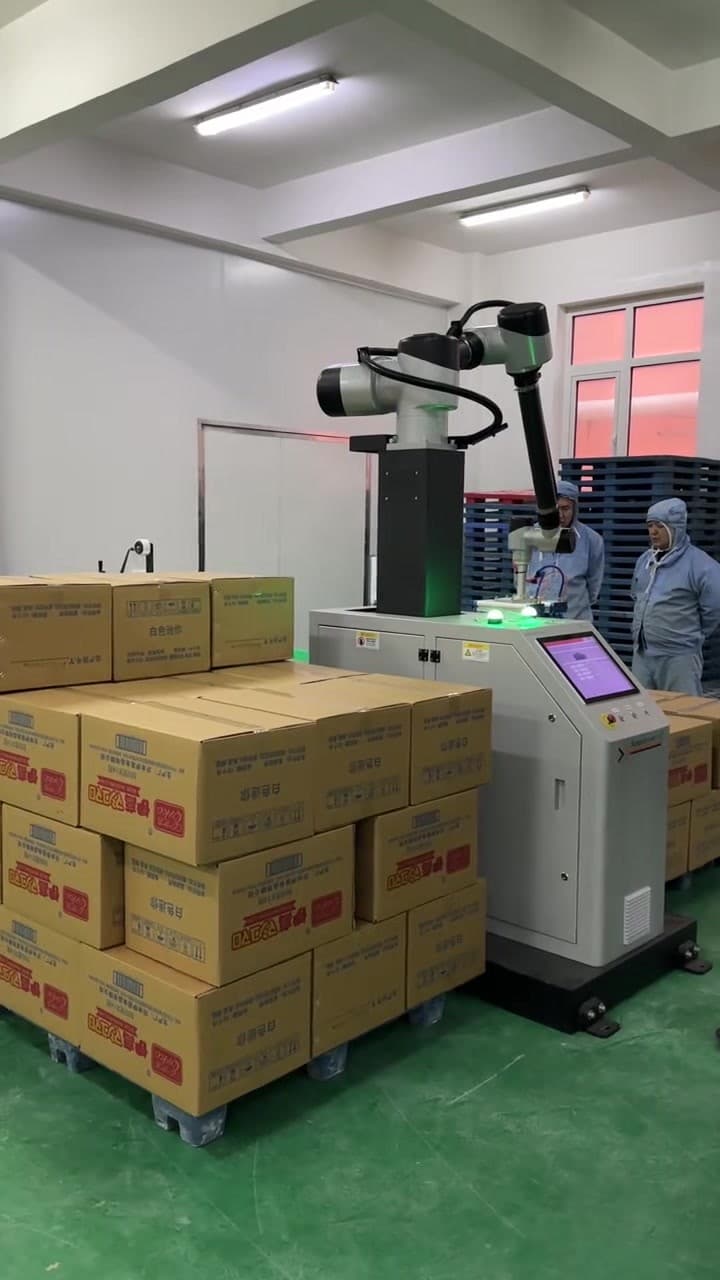 00:30
04
柜体侧设有触摸操作屏,顶部可见状态指示灯;机器人在相邻作业位置之间衔接纸箱取放。
请提供纸箱尺寸与重量范围、目标小时产量、输送取料高度、托盘尺寸与垛型、目标堆垛高度和现场布局,用于核对升降配置、抓手与工位范围。