← 全部案例客户项目 · 拆包上料
SCH100 机器人拆包上料案例
客户定制地轨方案
本项目采用 SCH100 机器人,结合客户定制地轨、专用袋装夹具及拆包投料工位,将袋装原料的抓取、转运、拆包投料与包装袋移送衔接起来。
配置说明
视频展示的是客户定制地轨方案。SCH100 标准配置不带地轨;本项目地轨按客户现场需求配置。
项目概况
围绕袋装原料上料流程组织作业
在该现场,原料袋堆放区与拆包投料工位沿设备布置。机器人从料垛上方取袋,将原料袋转运到投料工位,并在投料后移送包装袋。项目将机器人本体、移动地轨、专用夹具及投料工位组合为一套袋料处理单元。
现场作业流程
 00:08
01
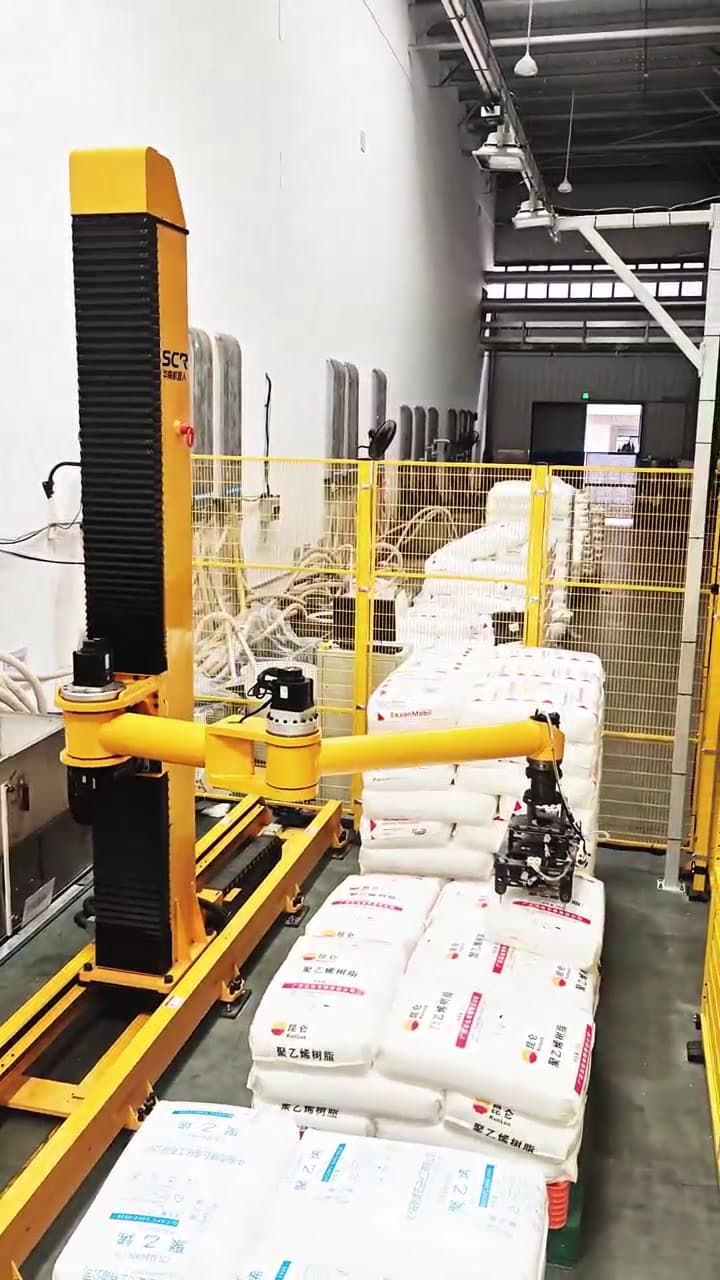
从料垛取袋
机器人移动至取料位置,末端夹具接触原料袋,并从堆放区域提起袋料。
 00:14
02
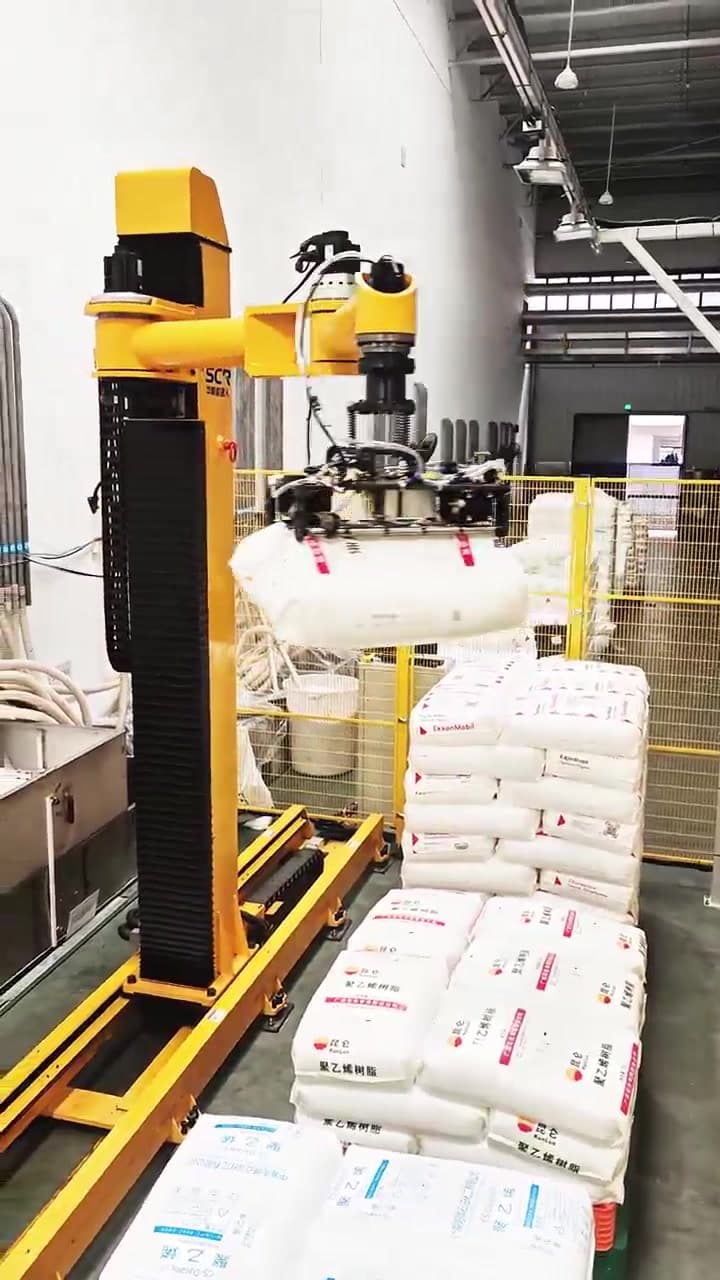
转运至投料工位
机器人通过升降、回转与地轨移动的配合,将原料袋送至拆包投料区域。
 00:25
03
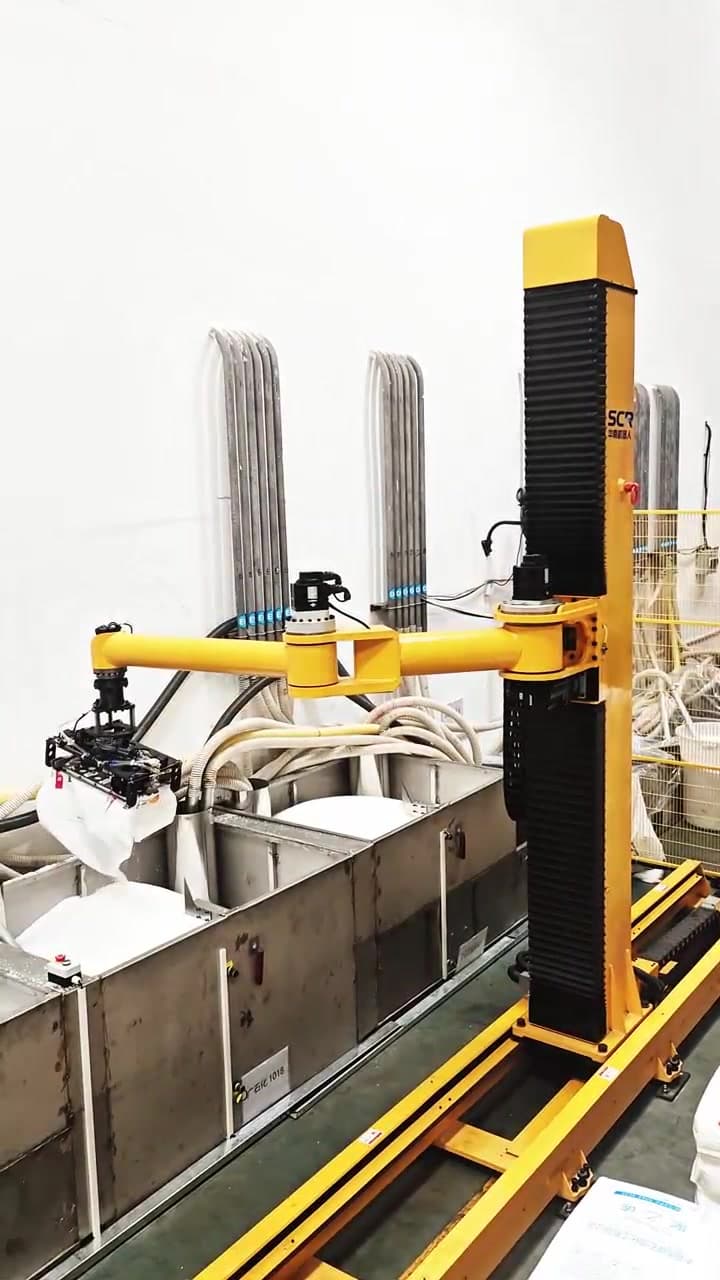
拆包与投料
原料袋在拆包投料工位完成开袋与排料,袋内物料进入下方接料单元。
 00:40
04
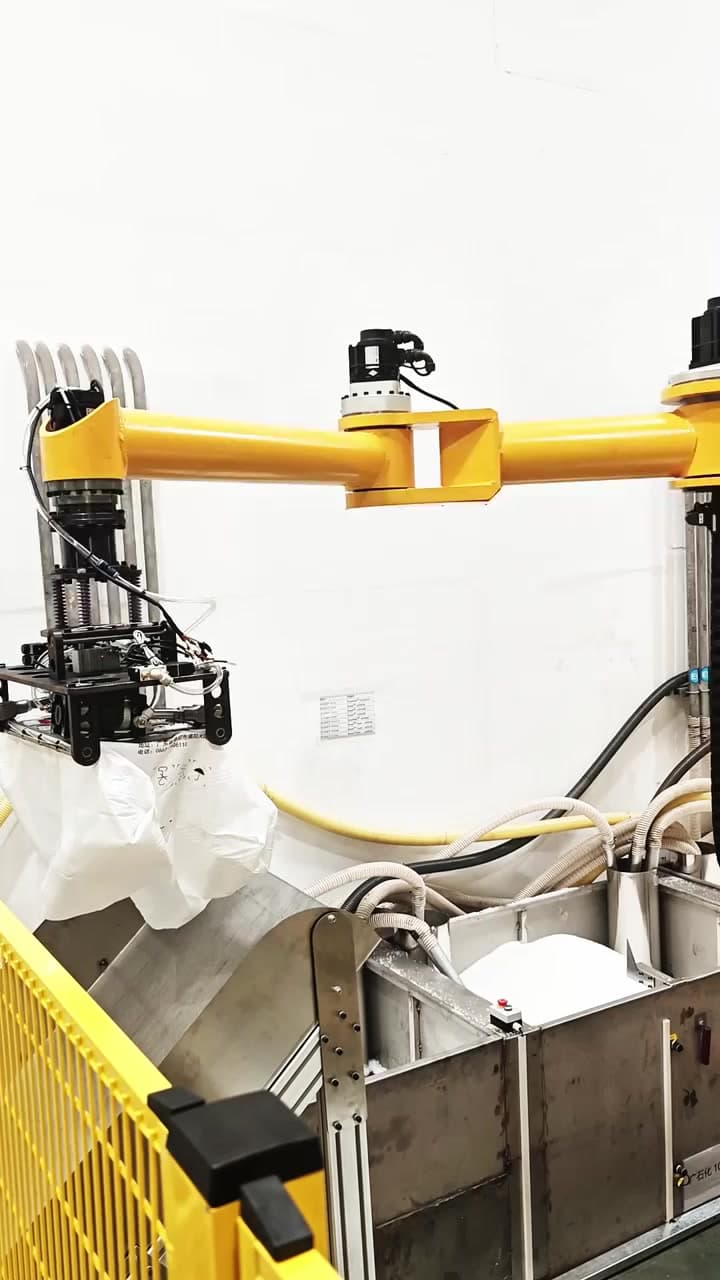
移送包装袋
投料后,机器人将包装袋移至旁侧接收位置,衔接后续包装袋收集。
本项目的配置特点
- SCH100 负责袋料的抓取、提升与工位间转运。
- 客户定制地轨与机器人配合,覆盖现场取袋与投料作业位置。
- 专用袋装夹具配合拆包投料工位,衔接袋料搬运与上料。
- 投料后继续移送包装袋,使原料上料与包装袋处理形成连续流程。
需要类似的拆包上料方案?
请提供袋子尺寸、材质与单袋重量,料垛和投料口位置,目标处理量及现场布局。我们可据此评估 SCH100 的适配性,以及是否需要地轨等项目定制配置。